Über uns
Inhabergeführtes Mechatronik-Engineering.
AlpineLab Mechatronics entwickelt Roboter und Aktuatoren für anspruchsvolle Anwendungen und verbindet Engineering auf Forschungsniveau mit dem Pragmatismus, der für den Weg in die Produktion nötig ist.
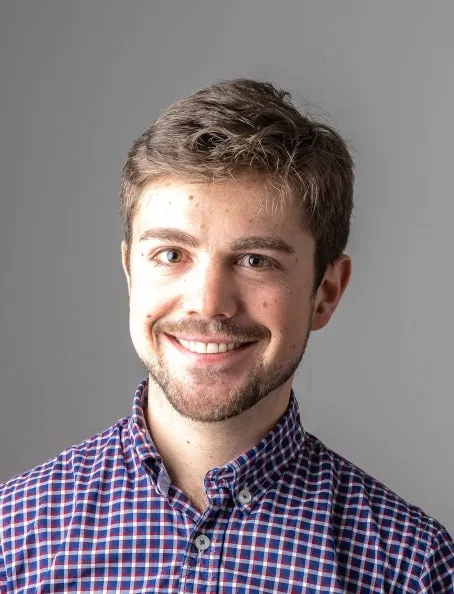
Gründer
François Heremans
Gründer · Promovierter Ingenieur in Robotik
François gründete AlpineLab Mechatronics 2022, um Unternehmen, die Roboter und Aktuatoren für anspruchsvolle Anwendungen bauen, mit fortschrittlicher Mechatronik-Entwicklung zu unterstützen.
Er promovierte 2019 in Elektromechanik an der UCLouvain in Belgien. Seine vom F.R.S.-FNRS geförderte Dissertation befasste sich mit der Entwicklung und Validierung einer leichten, energiesparenden robotischen Knöchelprothese, dem Ursprung von ELSA. Zuvor schloss er 2015 an der École Polytechnique de Louvain mit höchster Auszeichnung ab; seine Arbeit zum Gleichgewicht humanoider Roboter wurde als beste Masterarbeit ausgezeichnet.
Danach verbrachte er ein Jahr am Institute of Perception, Action and Behaviour der University of Edinburgh, leitete die elektromechanische Entwicklung eines assistiven Exoskeletts im REHAssist-Labor der EPFL in Lausanne und war leitender Maschinenbauingenieur einer Indoor-Inspektionsdrohne bei Flybotix. Von 2020 bis 2024 leitete er die Weiterentwicklung und den Technologietransfer der ELSA-Prothese in Zusammenarbeit mit Össur.
Mit AlpineLab deckt er die gesamte Kette der Mechatronik-Entwicklung ab: Mechanik, Aktuatoren und Elektronik, Embedded-Software und Regelung. Er arbeitet auf Französisch, Englisch und Deutsch.
Auszeichnungen
- 2024Best Poster Award (1st place) · IEEE BioRob 2024, HeidelbergVerriegelungsmechanismus der Knöchelprothese ELSA
- 2016Best Paper Award (2nd place) · IEEE BioRob 2016, SingaporeMasterarbeit zum Gleichgewicht humanoider Roboter
- 2015AILouvain/Decoux Innovation Prize · École Polytechnique de LouvainBeste Masterarbeit des Jahres
Unsere Arbeitsweise
Was Sie erwarten können.
Technische Sorgfalt
Entscheidungen gestützt auf Modelle, Simulationen und Messungen, und schriftlich festgehalten, damit sie überprüfbar sind.
Durchgängige Verantwortung
Von der ersten Auslegung bis zur Übergabe an die Produktion verantwortet derselbe Ingenieur das gesamte System.
Transparenz
Klare Phasen, ehrliche Risikobewertung und keine Überraschungen bei Kosten oder Terminen.
Diskretion
Kundenprojekte bleiben vertraulich, und nichts wird ohne schriftliche Zustimmung öffentlich gezeigt.
Forschung
Ausgewählte Publikationen.
- 2025ELSA: A Foot-Size Powered Prosthesis Reproducing Ankle Dynamics During Various Locomotion Tasks
F. Heremans, J. Evrard, D. Langlois and R. Ronsse
IEEE Transactions on Robotics, vol. 41, pp. 415–429
- 2024A Lightweight and Compact Lockable Parallel Spring Enhances the Performance of a Powered Ankle-Foot Prosthesis
F. Heremans, J. Evrard, D. Langlois and R. Ronsse
IEEE RAS/EMBS International Conference on Biomedical Robotics and Biomechatronics (BioRob), pp. 407–412
- 2019Bio-inspired Design and Validation of the Efficient Lockable Spring Ankle (ELSA) Prosthesis
F. Heremans, S. Vijayakumar, M. Bouri, B. Dehez and R. Ronsse
IEEE International Conference on Rehabilitation Robotics (ICORR), pp. 411–416
- 2017Design of an Energy Efficient Transfemoral Prosthesis Using Lockable Parallel Springs and Electrical Energy Transfer
F. Heremans and R. Ronsse
IEEE International Conference on Rehabilitation Robotics (ICORR), pp. 1305–1312
Mit Sitz in der Schweiz
Schweizer Engineering, weltweit tätig.
AlpineLab Mechatronics hat seinen Sitz in Bex in den Waadtländer Alpen, nahe Lausanne und der Genferseeregion, und arbeitet mit Kunden auf der ganzen Welt: vor Ort, wenn es darauf ankommt, sonst aus der Ferne.
Für Fertigung, Montage und Zertifizierungsprüfungen stützen wir uns auf ein Netzwerk bewährter Lieferanten und Spezialisten und bleiben dabei Ihr einziger Ansprechpartner.
Eine mechatronische Herausforderung?
Erzählen Sie uns von Ihrem Projekt. Gerne unterzeichnen wir vor jeder technischen Diskussion eine Geheimhaltungsvereinbarung.