Zum Inhalt springen
AlpineLabMechatronics

Mechatronik-Engineering · Schweiz

Präzisionsmechatronik für anspruchsvolle Anwendungen.

Wir entwickeln Medizinprodukte, robuste Roboter für raue Umgebungen und massgeschneiderte Aktuatoren, vom Konzept bis zum zertifizierten Prototyp.

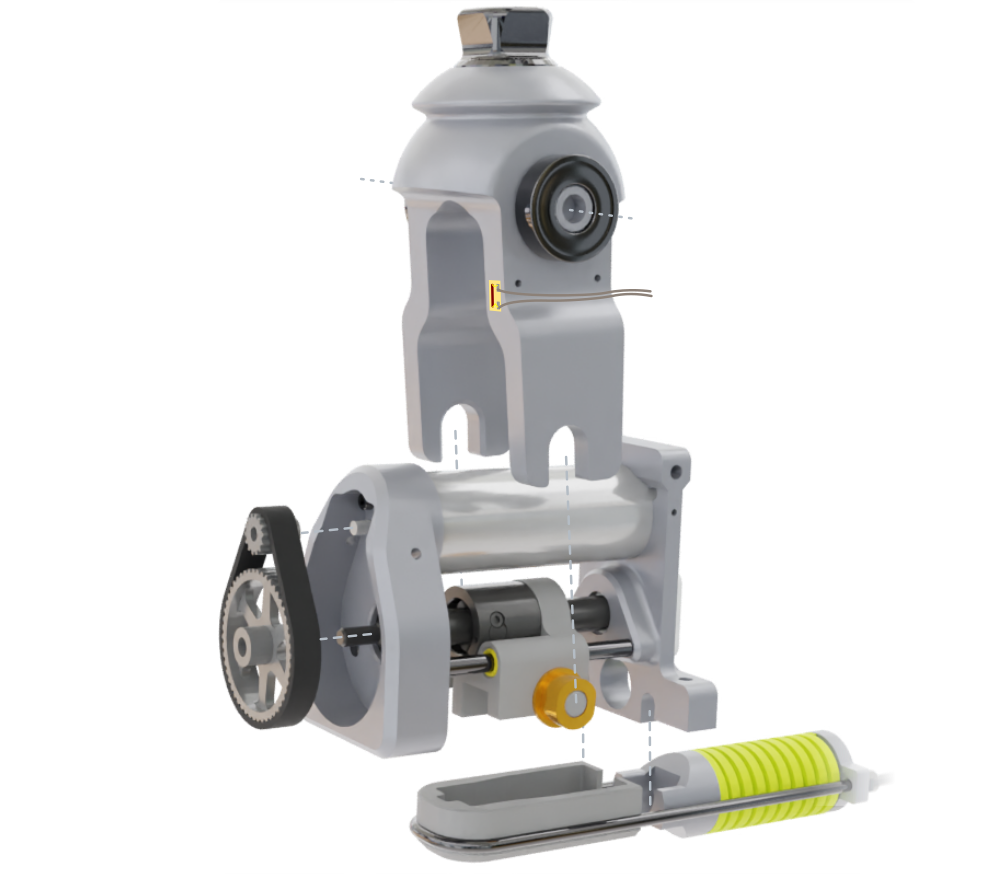
Explosionsdarstellung der motorisierten Knöchelprothese ELSA mit Riemenantrieb, Aktuator und Sensoren

Expertise

Drei Fachgebiete, ein Ansprechpartner.

Jedes Fachgebiet baut auf demselben Kern auf: präzise Mechanik, Leistungs- und Steuerelektronik, Embedded-Software und die Disziplin, alles für anspruchsvolle Zulassungsbehörden zu dokumentieren.

Alle drei stützen sich auf unsere Arbeit in der mechatronischen Systemintegration.

Vorgehen

Vom Konzept zum zertifizierten Prototyp.

  1. 01

    Machbarkeit

    Anforderungen, Physik und Risiken geprüft, bevor Budget gebunden wird.

  2. 02

    Konzept

    Systemarchitektur und Abwägungen zwischen Mechanik, Elektronik und Software.

  3. 03

    Entwicklung

    Detaillierte CAD-Konstruktion, Elektronik, Aktuatorauslegung und Firmware.

  4. 04

    Prototyp & Test

    Gebaut und auf unseren Prüfständen charakterisiert.

  5. 05

    Industrialisierung

    Dokumentation, Unterstützung bei der Konformität und Übergabe an die Produktion.

Unser Vorgehen →

Ausgewählte Projekte

Konkrete Ergebnisse aus echten Projekten.

Alle Projekte →
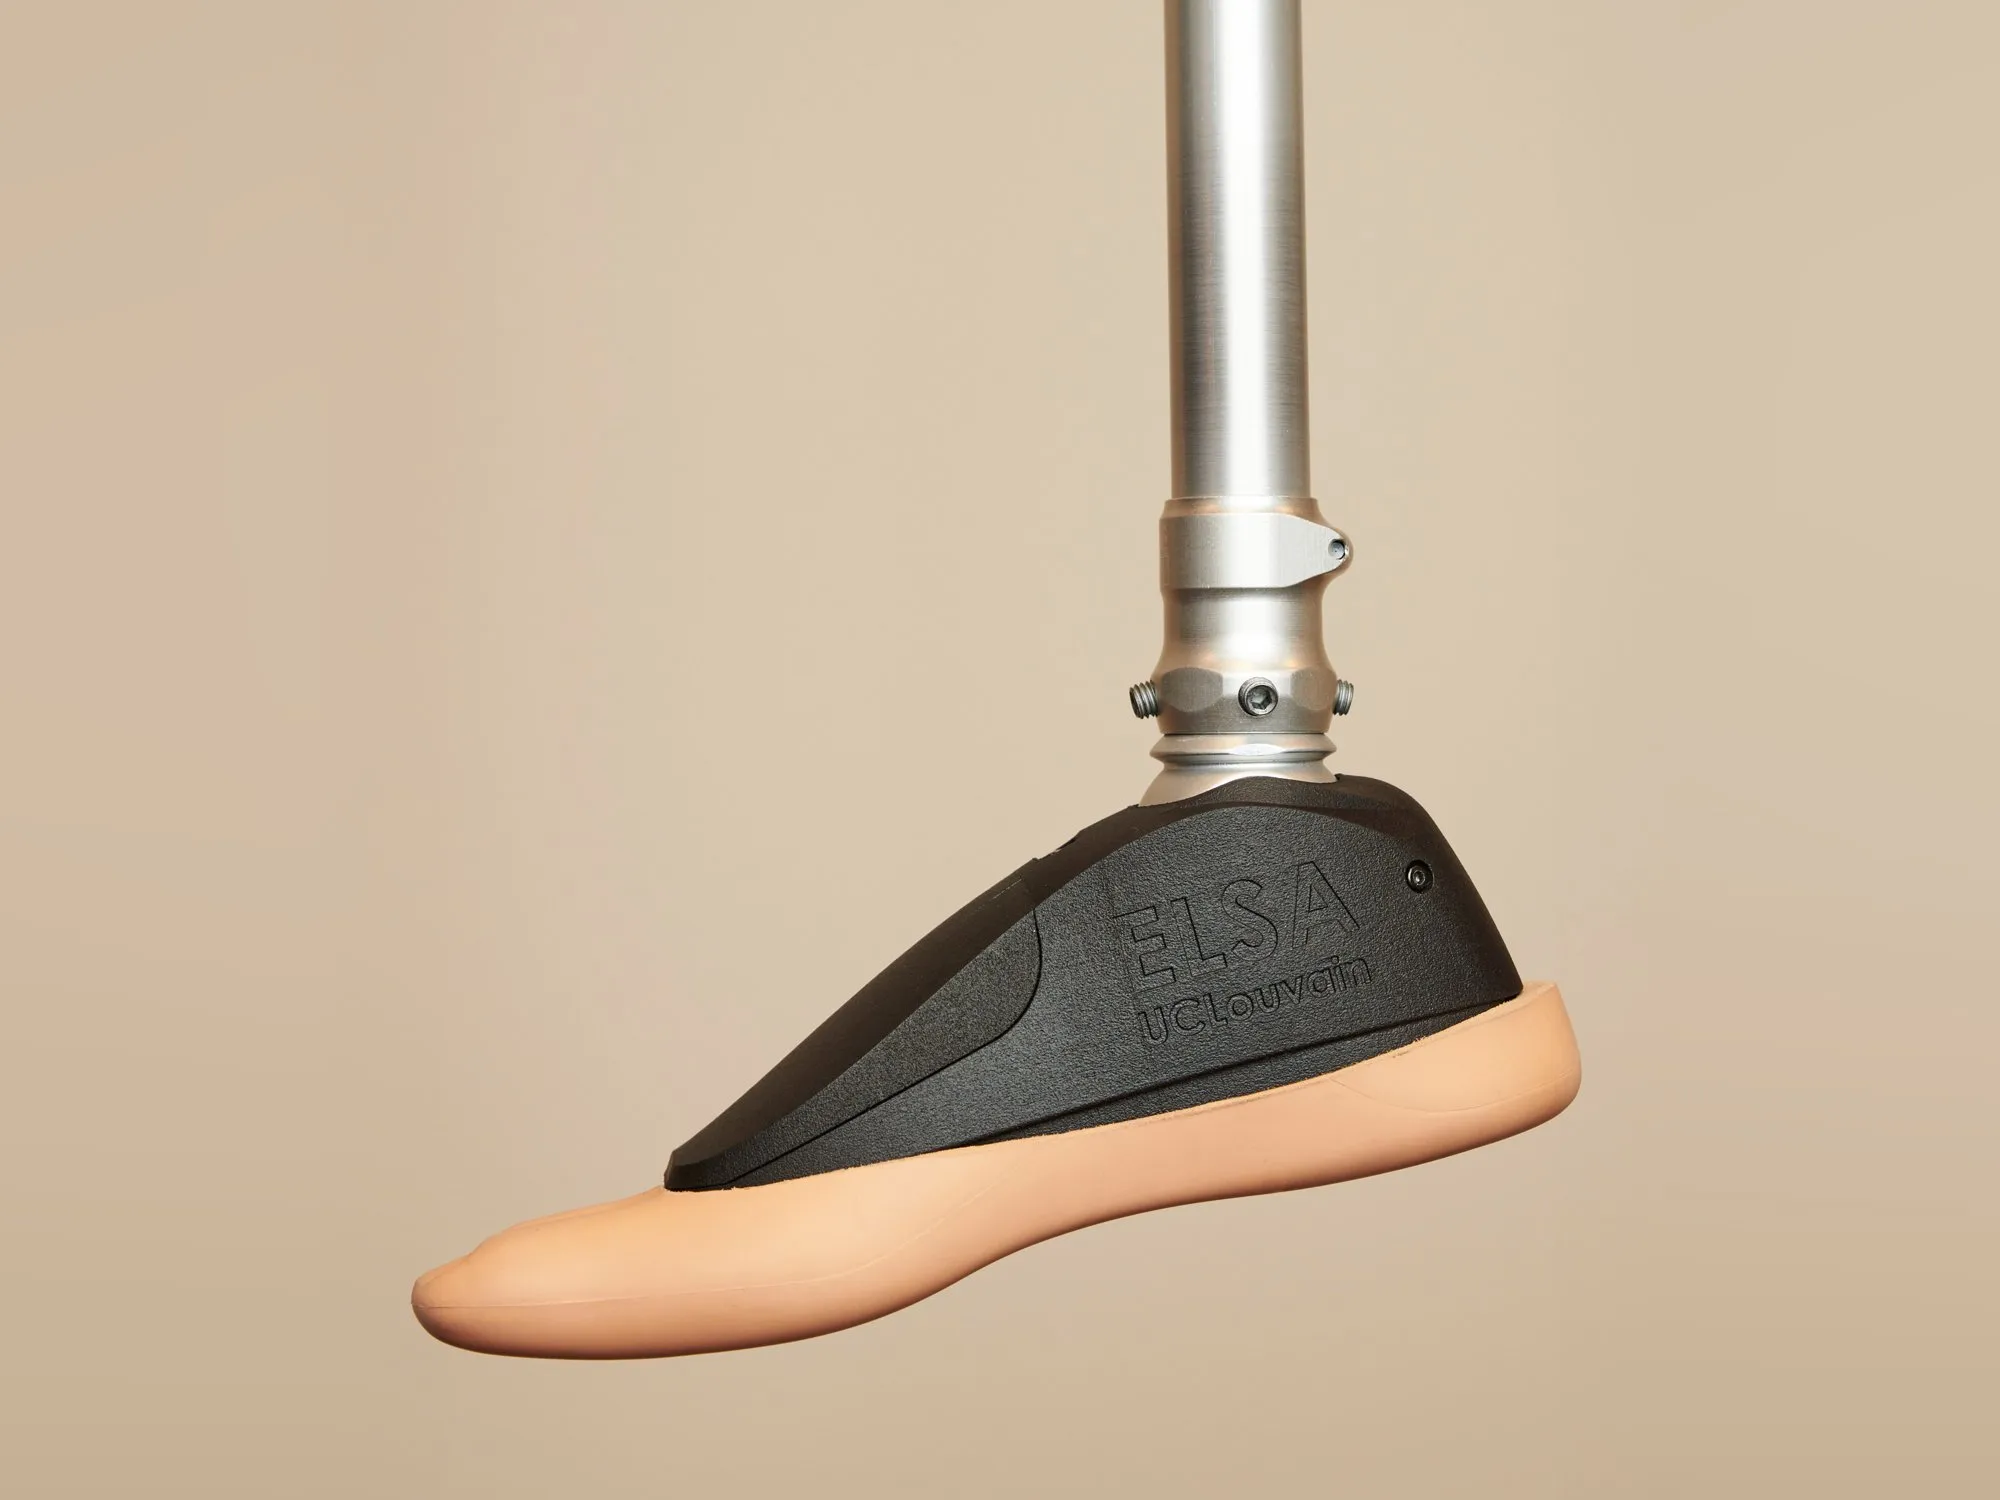
Motorisierte Knöchelprothese ELSA mit Fusskosmetik

Medizinrobotik

Motorisierte Knöchelprothese ELSA

Eine motorisierte Knöchelprothese, die 150 Nm im Volumen eines Fusses bei 1,2 kg liefert, von AlpineLab vom weissen Blatt bis zur Kleinserie entwickelt.

Fallstudie lesen →
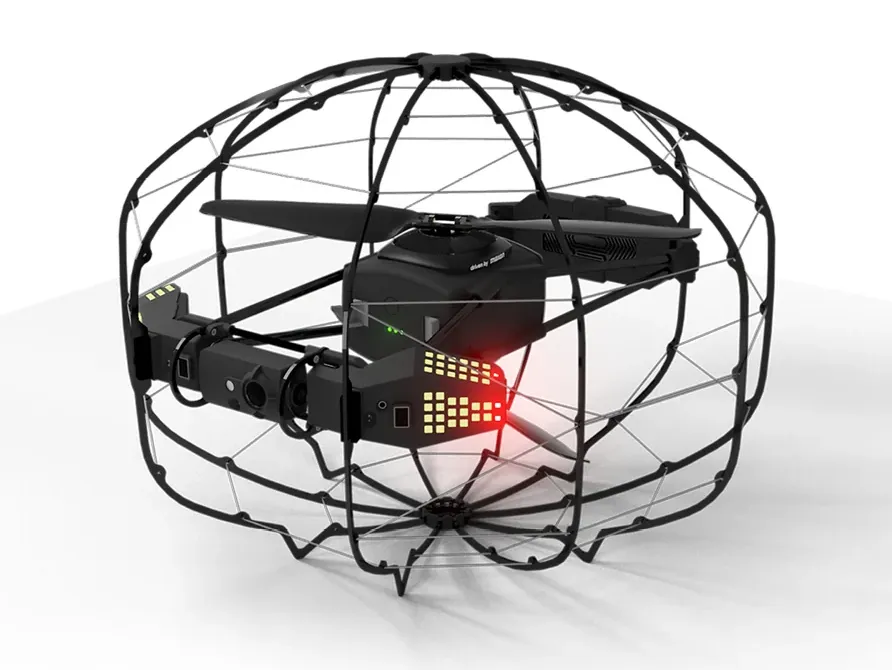
Inspektionsdrohne ASIO in ihrem kugelförmigen Schutzkäfig

Raue Umgebungen

Industrie-Inspektionsdrohne

Eine kollisionstolerante Drohne für die Inspektion enger Räume, geschützt durch einen kugelförmigen Käfig.

Fallstudie lesen →
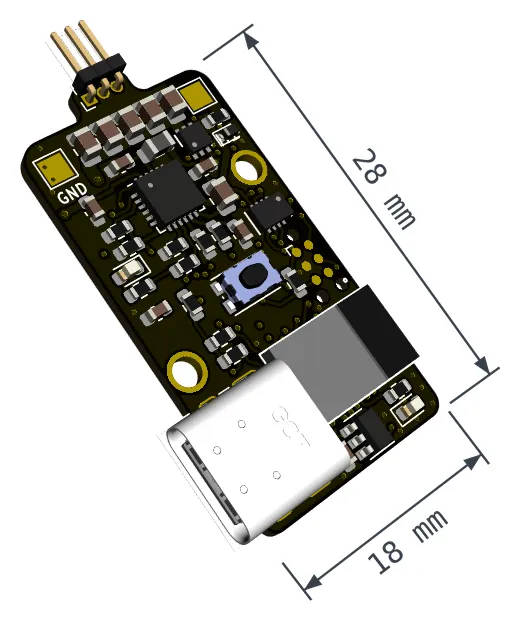
Treiberplatine des kompakten Aktuators mit USB-C-Anschluss, bemasst mit 28 × 18 mm

Massgeschneiderte Aktuatoren

Kompakter Aktuator

Ein kompakter Aktuator für ein eingebettetes Medizinprodukt, aufgebaut um einen eigens entwickelten Motor und einen 28 × 18 mm grossen Treiber mit Leistungsstufe, Steuerelektronik, Funkverbindung, Inertialsensorik und USB-Ladung.

Normen, nach denen wir entwickeln

  • ISO 13485
  • IEC 60601
  • ISO 14971
  • IEC 62304
  • ATEX 2014/34/EU
  • IEC 60079
  • IEC 61800
  • IEC 61508

Eine mechatronische Herausforderung?

Erzählen Sie uns von Ihrem Projekt. Gerne unterzeichnen wir vor jeder technischen Diskussion eine Geheimhaltungsvereinbarung.

Projekt besprechen →