Projekt — Medizinrobotik
Motorisierte Knöchelprothese ELSA
Eine motorisierte Knöchelprothese, die 150 Nm im Volumen eines Fusses bei 1,2 kg liefert, von AlpineLab vom weissen Blatt bis zur Kleinserie entwickelt.
- Gesamtgewicht
- 1,2 kg
- Knöcheldrehmoment
- 150 Nm
- Bauraum
- Fussgross
Herausforderung
Eine Knöchelprothese muss bei jedem Schritt das Drehmoment eines menschlichen Knöchels liefern und dabei leicht genug sein, um den ganzen Tag getragen zu werden, und klein genug, um in einen Schuh zu passen. Motorisierte Prothesen opfern meist eines dieser Kriterien zugunsten der anderen.
Vorgehen
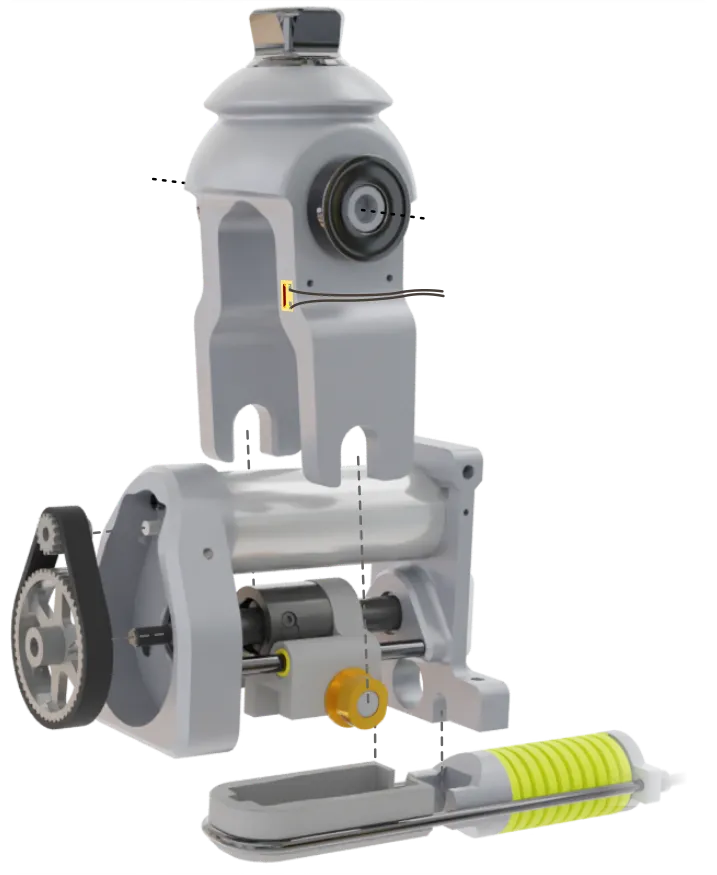
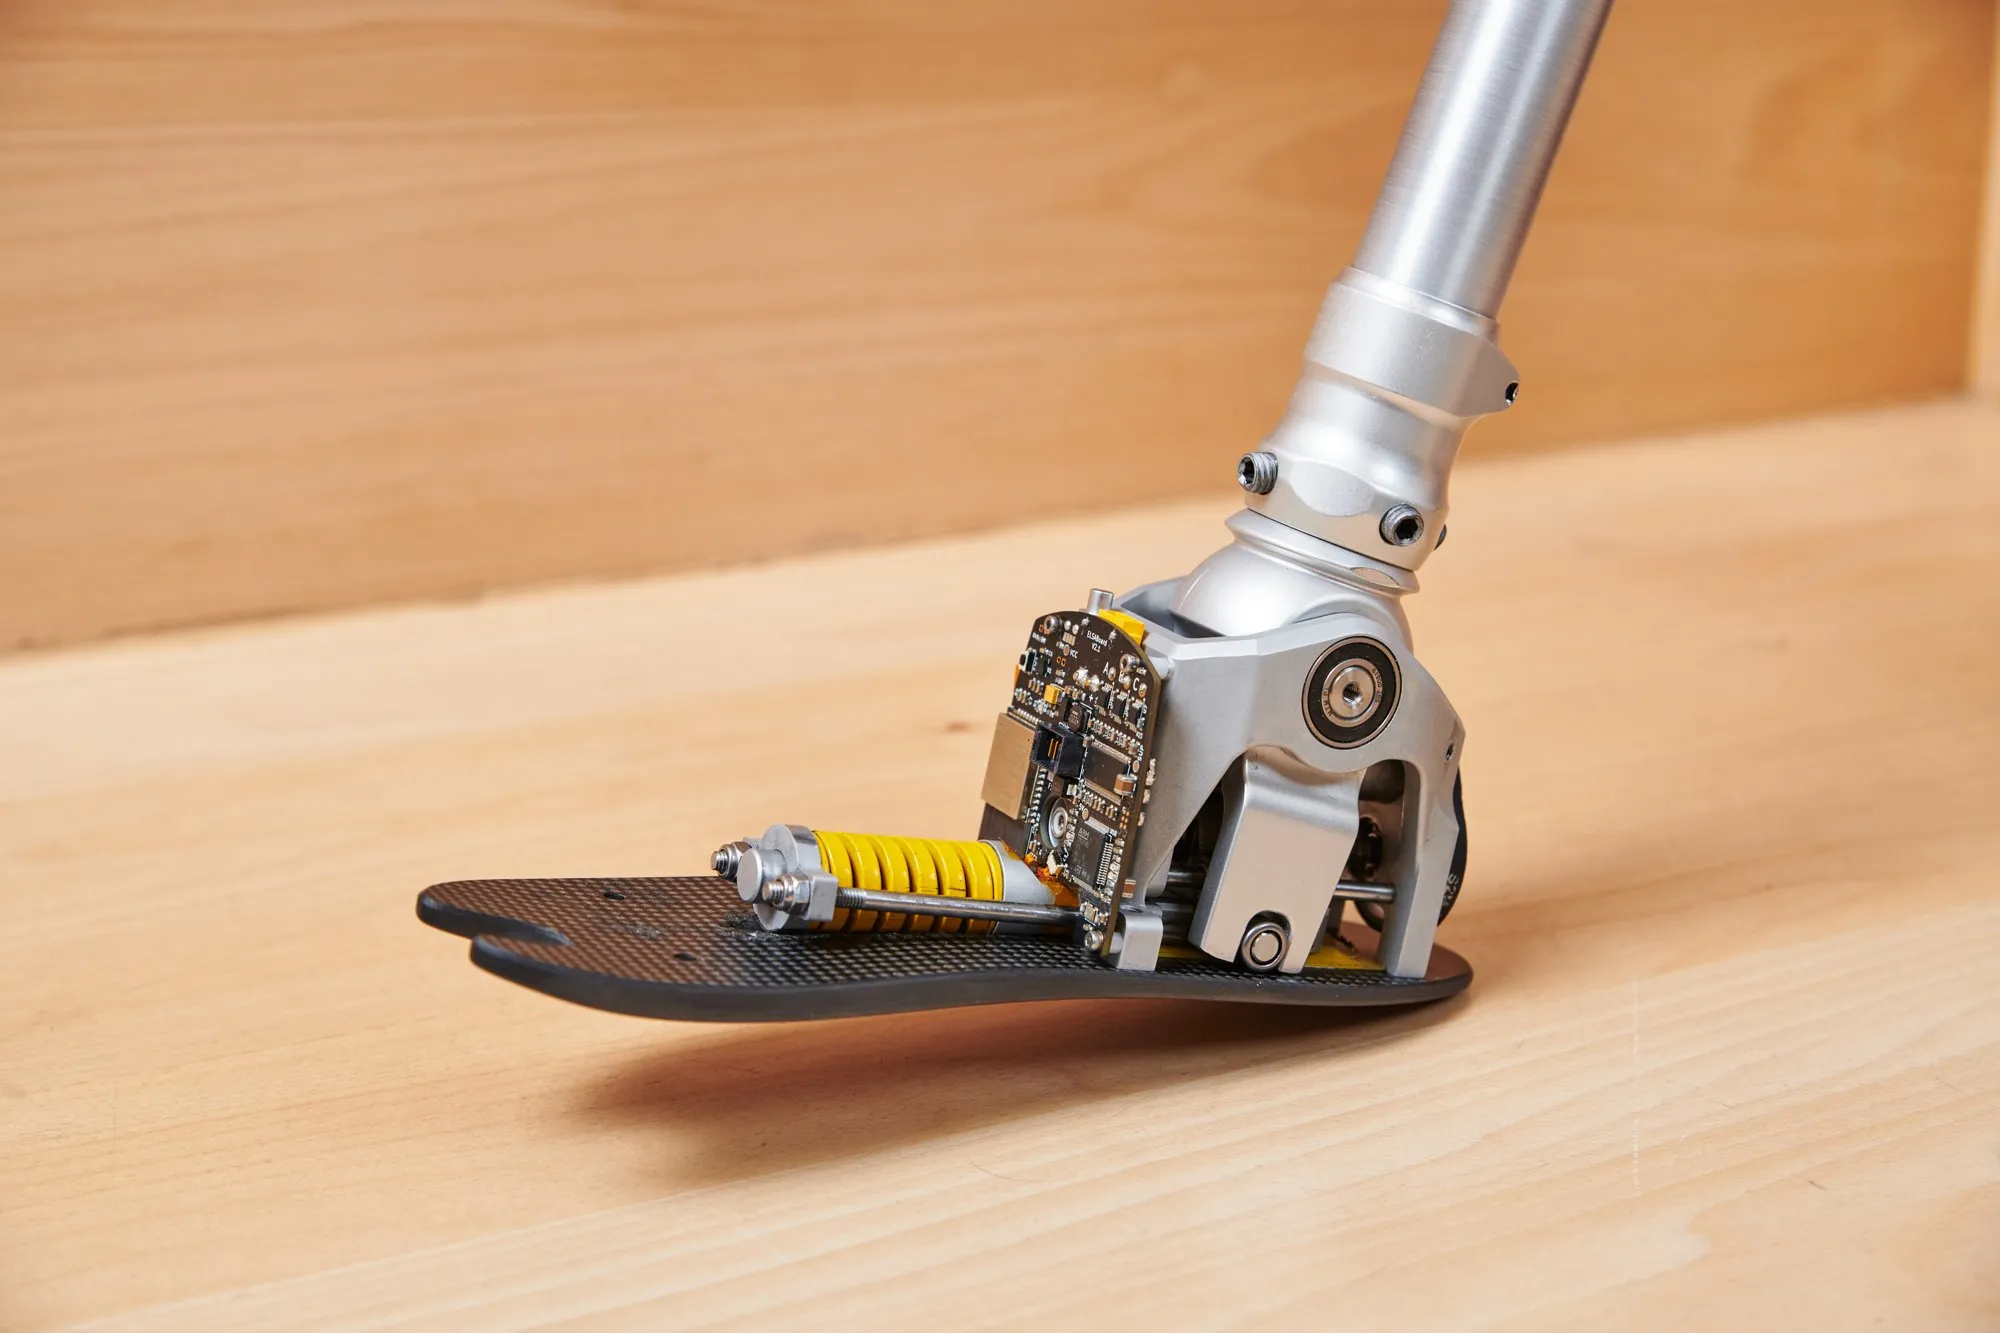
AlpineLab entwickelte ELSA vom weissen Blatt aus: Aktuator, Getriebe, Struktur, Elektronik und Regelung. Der Motor treibt den Knöchel über einen Riemen- und Gewindetrieb an. Ein parallel zum Aktuator angeordneter Federmechanismus unterstützt ihn während des Schritts und kuppelt beim Abstoss der Zehen automatisch aus, während der Hauptaktuator den Abstoss fortsetzt. Die Elektronik ist im Fuss integriert.
Eigenes Dashboard
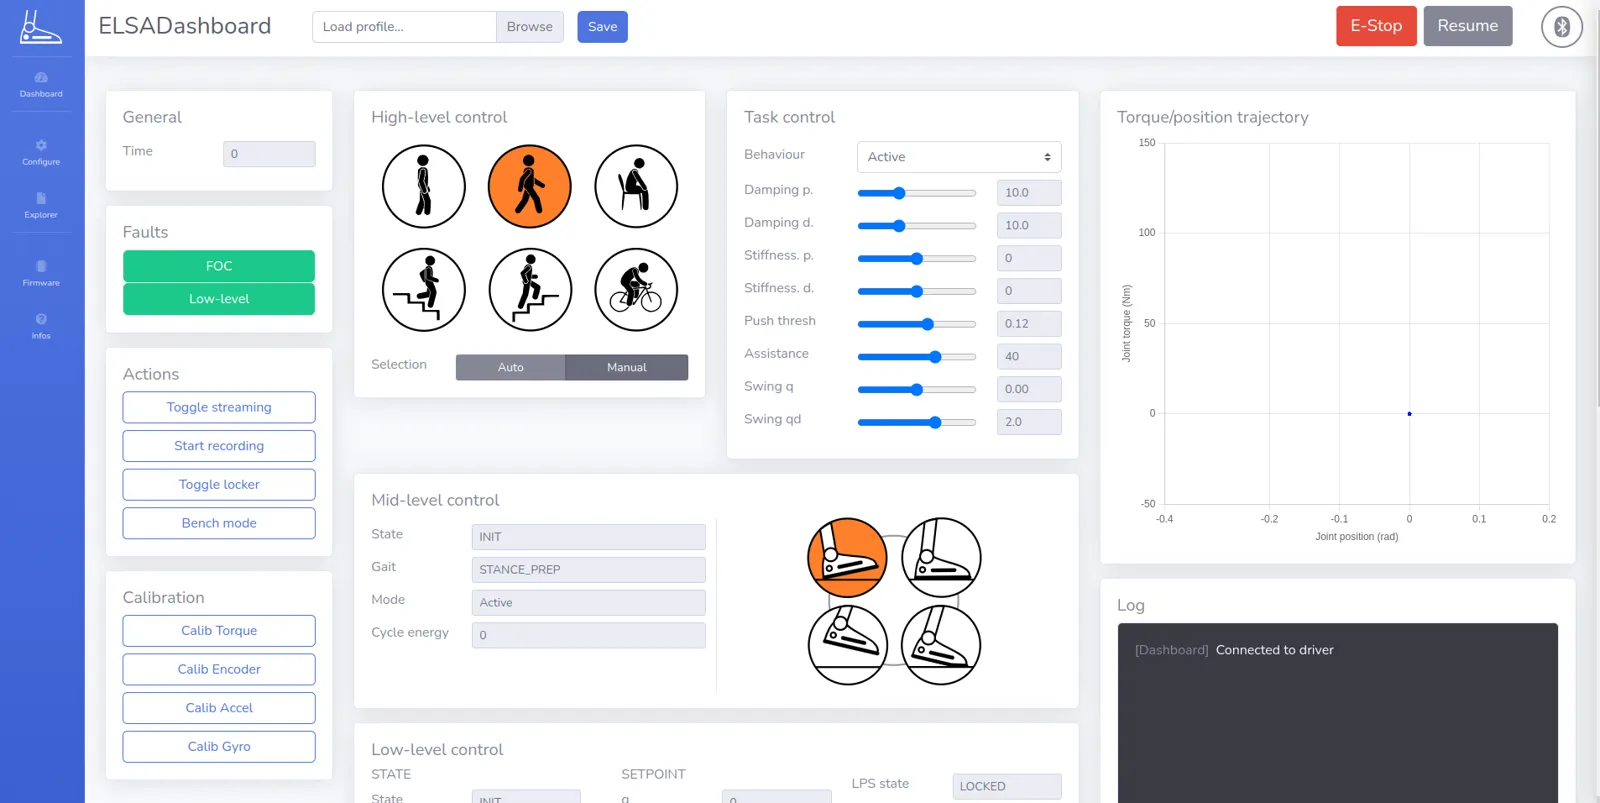
Für die Interaktion mit dem Gerät entwickelte AlpineLab zudem ein eigenes Dashboard, das sich per Bluetooth mit der Prothese verbindet. Damit können Fachpersonen aus Klinik und Technik:
- den Aktivitätsmodus wählen (Stehen, Gehen, Sitzen, Treppe, Velofahren), automatisch oder manuell
- die Regelung live einstellen, etwa Steifigkeit, Dämpfung, Abstossschwelle und Unterstützungsgrad, und die Einstellungen als Benutzerprofile speichern
- Gangphase und Reglerzustand in Echtzeit verfolgen, mit einem Live-Diagramm von Drehmoment und Position
- Daten zur Analyse streamen und aufzeichnen
- Drehmomentsensor, Drehgeber und Inertialsensoren kalibrieren
- Fehler überwachen und das Gerät per Not-Halt sofort stoppen
Ergebnis
ELSA liefert 150 Nm Knöcheldrehmoment bei einem Gesamtgewicht von 1,2 kg, und das im Volumen eines Fusses. Die Entwicklung wurde bis zur Kleinserienfertigung geführt.
Publikation
Entwicklung und Validierung von ELSA sind in IEEE Transactions on Robotics veröffentlicht:
F. Heremans, J. Evrard, D. Langlois and R. Ronsse, “ELSA: A Foot-Size Powered Prosthesis Reproducing Ankle Dynamics During Various Locomotion Tasks,” IEEE Transactions on Robotics, vol. 41, pp. 415–429, 2025. doi:10.1109/TRO.2024.3508314
Eine mechatronische Herausforderung?
Erzählen Sie uns von Ihrem Projekt. Gerne unterzeichnen wir vor jeder technischen Diskussion eine Geheimhaltungsvereinbarung.