Aller au contenu
AlpineLabMechatronics

Ingénierie mécatronique · Suisse

Mécatronique de précision pour applications exigeantes.

Nous concevons des dispositifs médicaux, des robots robustes pour environnements difficiles et des actionneurs sur mesure, du concept au prototype certifié.

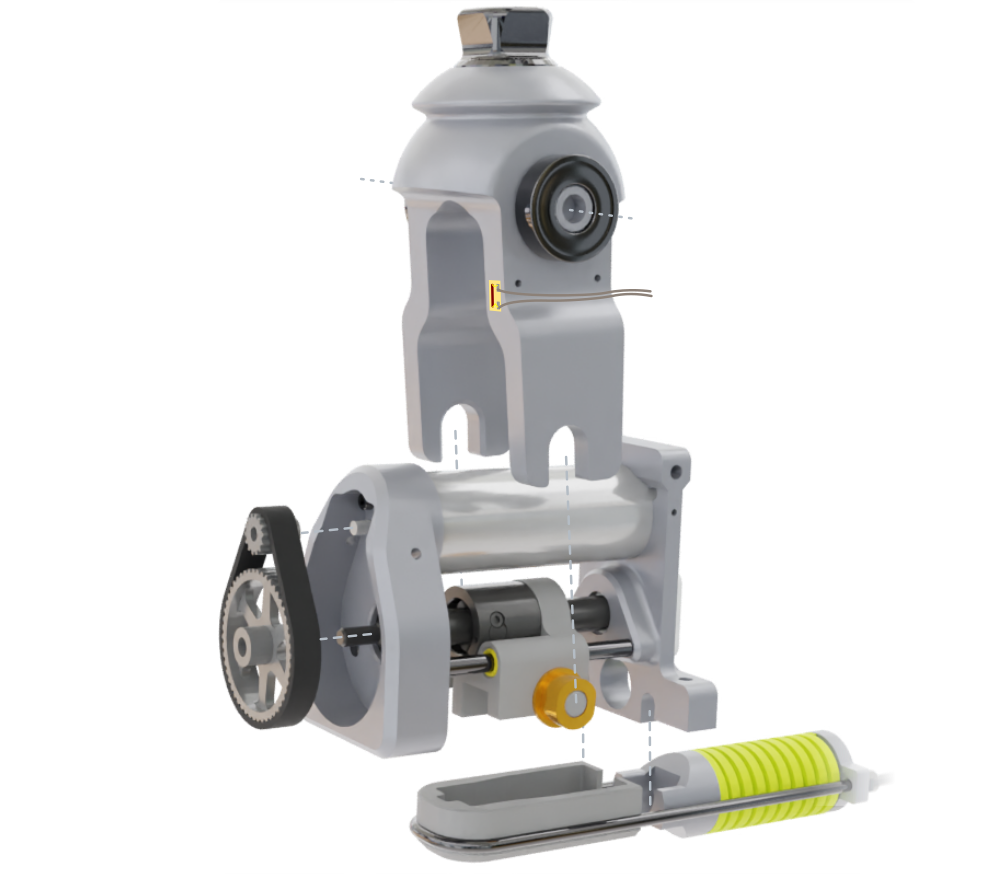
Vue éclatée de la prothèse de cheville motorisée ELSA, avec sa transmission par courroie, son actionneur et ses capteurs

Expertise

Trois domaines, un seul interlocuteur.

Chaque domaine repose sur le même socle : une mécanique précise, de l’électronique de puissance et de commande, du logiciel embarqué, et la rigueur nécessaire pour tout documenter face à des régulateurs exigeants.

Les trois s’appuient sur notre savoir-faire en intégration de systèmes mécatroniques.

Approche

Du concept au prototype certifié.

  1. 01

    Faisabilité

    Exigences, physique et risques vérifiés avant tout engagement financier.

  2. 02

    Concept

    Architecture système et compromis entre mécanique, électronique et logiciel.

  3. 03

    Conception

    CAO détaillée, électronique, conception de l’actionneur et firmware.

  4. 04

    Prototype & essais

    Fabriqué et caractérisé sur nos bancs d’essai.

  5. 05

    Industrialisation

    Documentation, appui à la conformité et transfert vers la production.

Notre approche →

Projets choisis

Des résultats concrets issus de vrais projets.

Tous les projets →
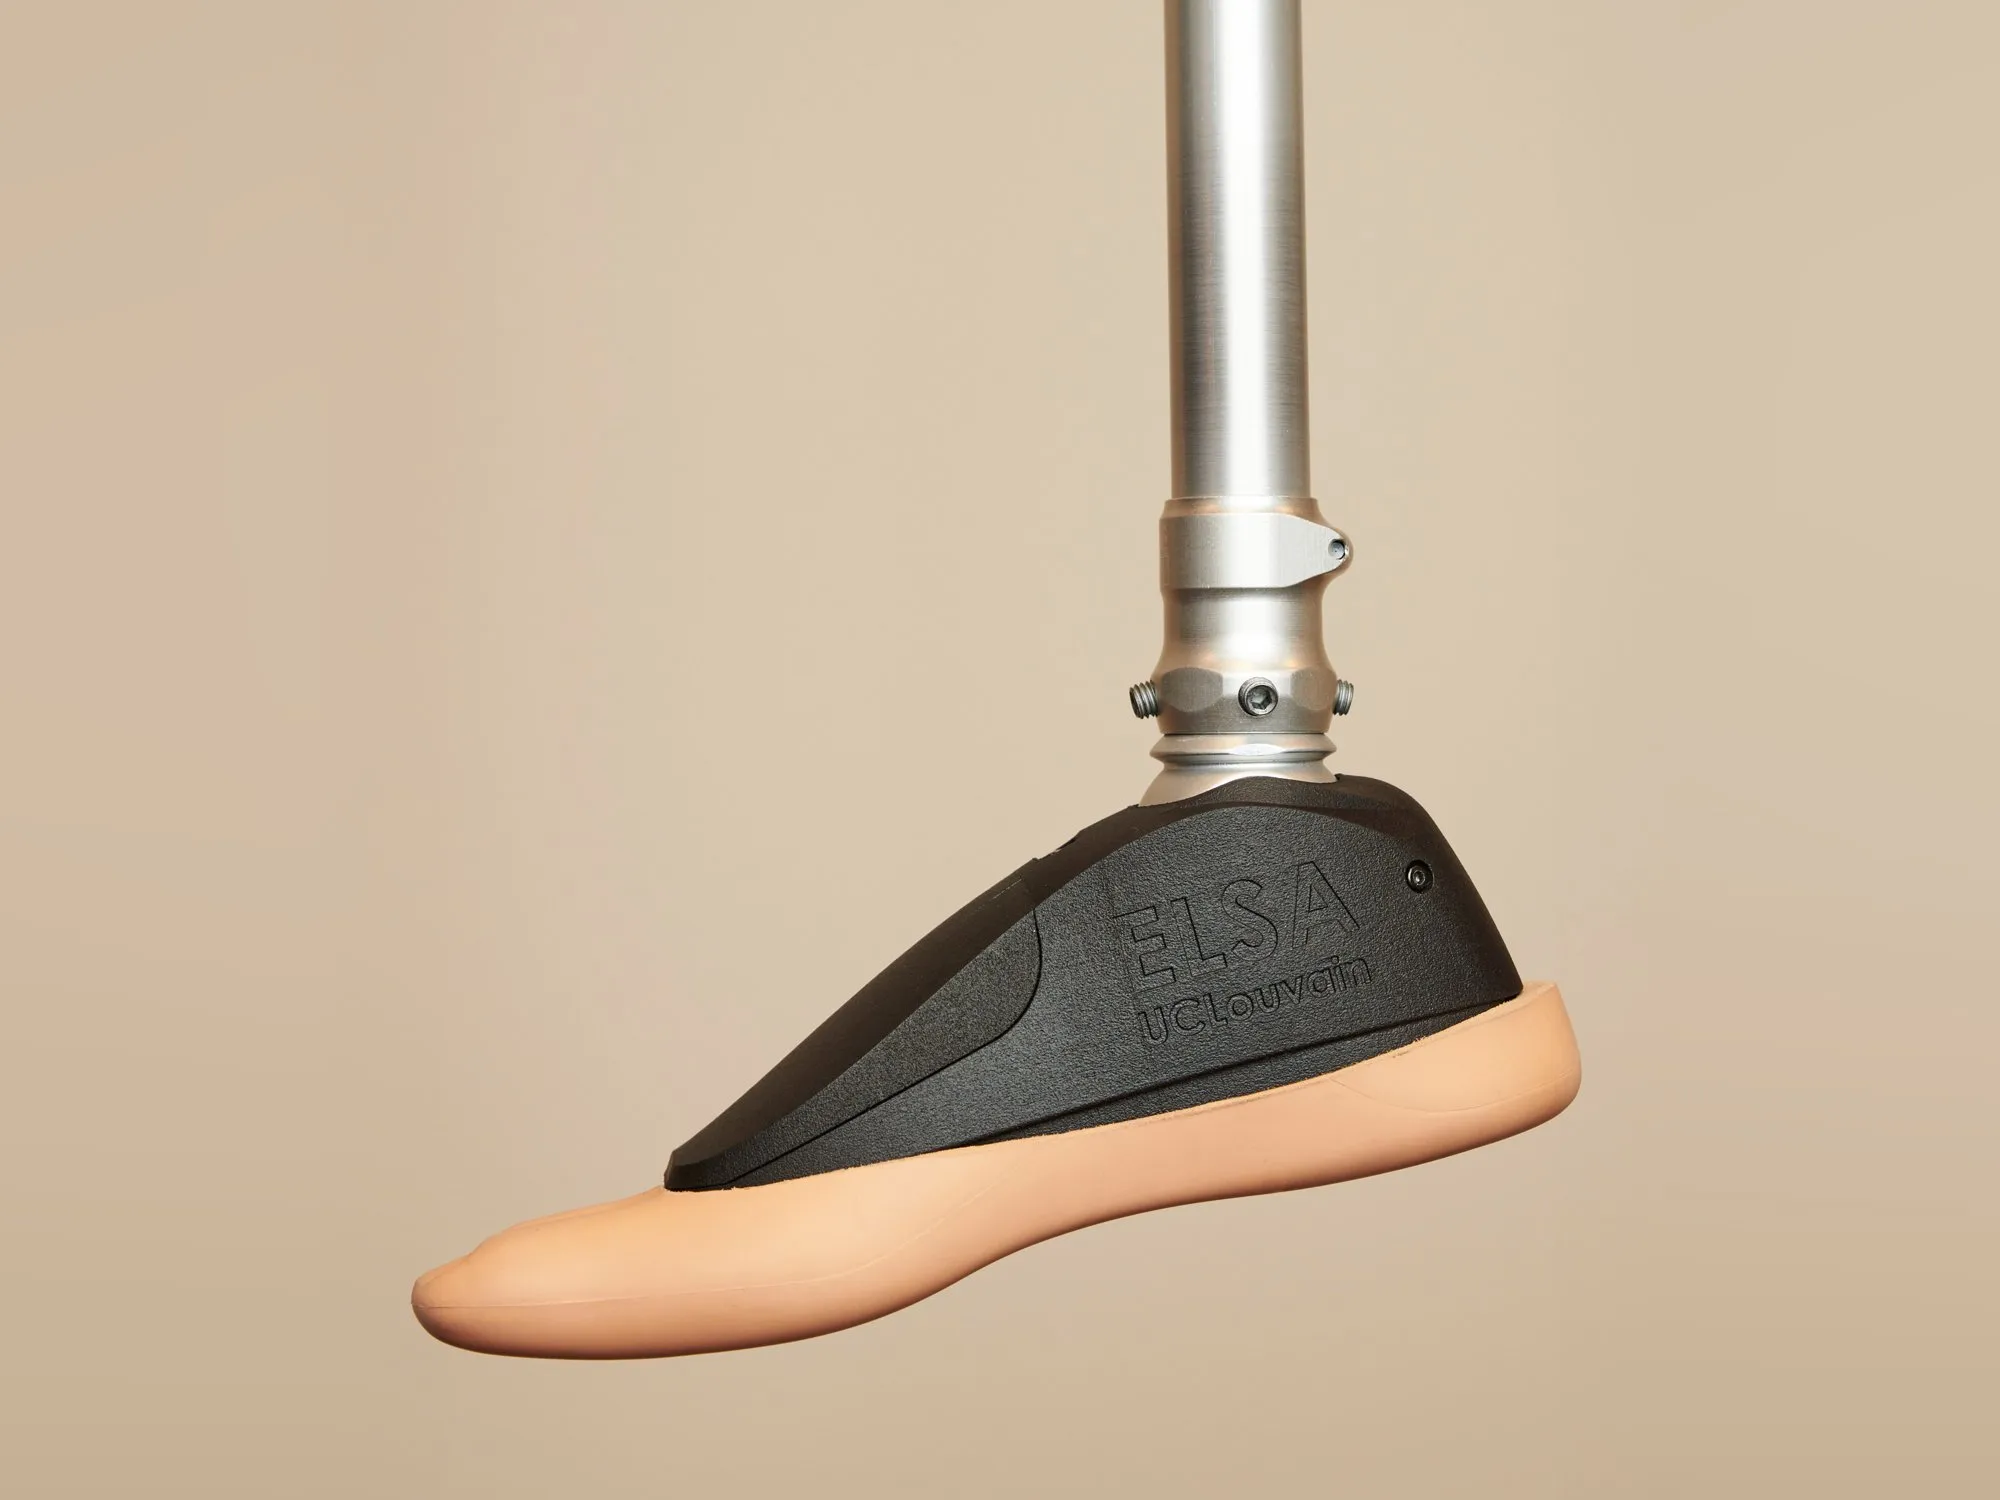
Prothèse de cheville motorisée ELSA avec son revêtement de pied

Robotique médicale

Prothèse de cheville motorisée ELSA

Une prothèse de cheville motorisée qui délivre 150 Nm dans un volume de pied pour 1,2 kg, conçue par AlpineLab de la feuille blanche à la petite série.

Lire l’étude de cas →
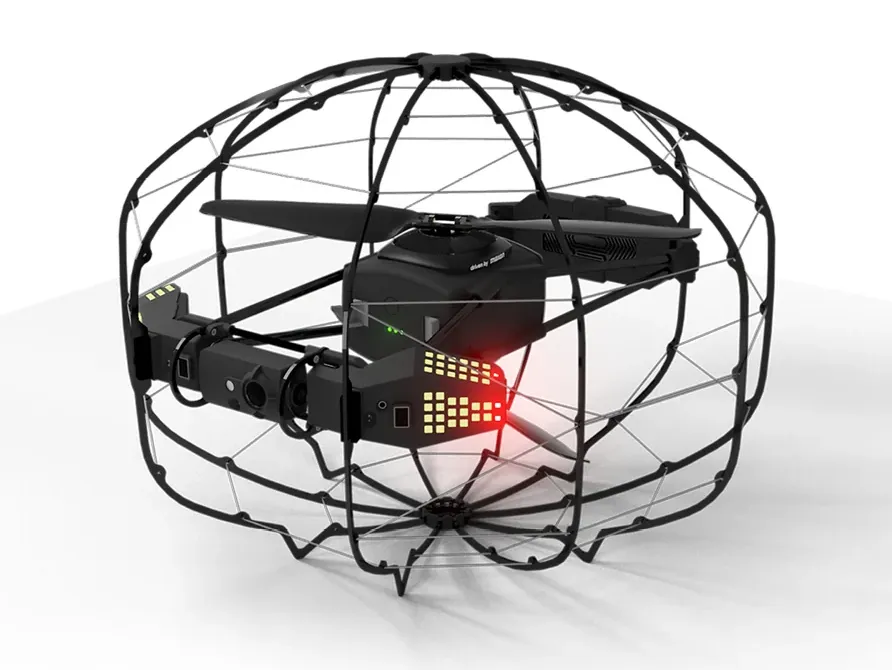
Drone d’inspection ASIO dans sa cage sphérique de protection

Environnements difficiles

Drone d’inspection industrielle

Un drone résistant aux collisions, protégé par une cage sphérique, pour l’inspection en espaces confinés.

Lire l’étude de cas →
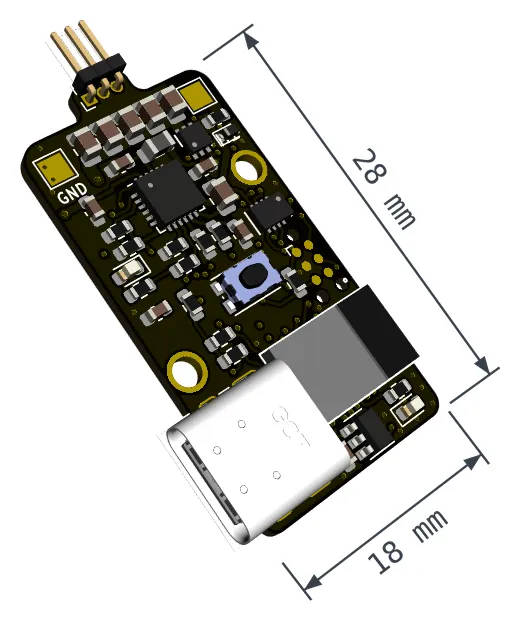
Carte driver de l’actionneur compact, avec connecteur USB-C, cotée 28 × 18 mm

Actionneurs sur mesure

Actionneur compact

Un actionneur compact pour un dispositif médical embarqué, construit autour d’un moteur conçu sur mesure et d’un driver de 28 × 18 mm réunissant étage de puissance, électronique de commande, connectivité sans fil, capteurs inertiels et recharge USB.

Normes de référence

  • ISO 13485
  • IEC 60601
  • ISO 14971
  • IEC 62304
  • ATEX 2014/34/EU
  • IEC 60079
  • IEC 61800
  • IEC 61508

Un défi mécatronique ?

Parlez-nous de votre projet. Nous signons volontiers un accord de confidentialité avant toute discussion technique.

Discuter de votre projet →