Projet — Robotique médicale
Prothèse de cheville motorisée ELSA
Une prothèse de cheville motorisée qui délivre 150 Nm dans un volume de pied pour 1,2 kg, conçue par AlpineLab de la feuille blanche à la petite série.
- Poids total
- 1,2 kg
- Couple à la cheville
- 150 Nm
- Encombrement
- Taille d’un pied
Défi
Une prothèse de cheville doit fournir le couple d’une cheville humaine à chaque pas, tout en restant assez légère pour être portée toute la journée et assez compacte pour tenir dans une chaussure. Les prothèses motorisées sacrifient généralement l’un de ces critères au profit des autres.
Approche
AlpineLab a conçu ELSA à partir d’une feuille blanche : actionneur, transmission, structure, électronique et commande. Le moteur entraîne la cheville par une transmission à courroie et vis. Un mécanisme à ressort placé en parallèle de l’actionneur l’assiste pendant le pas et se désengage automatiquement au décollement des orteils, tandis que l’actionneur principal poursuit la propulsion. L’électronique est intégrée dans le pied.
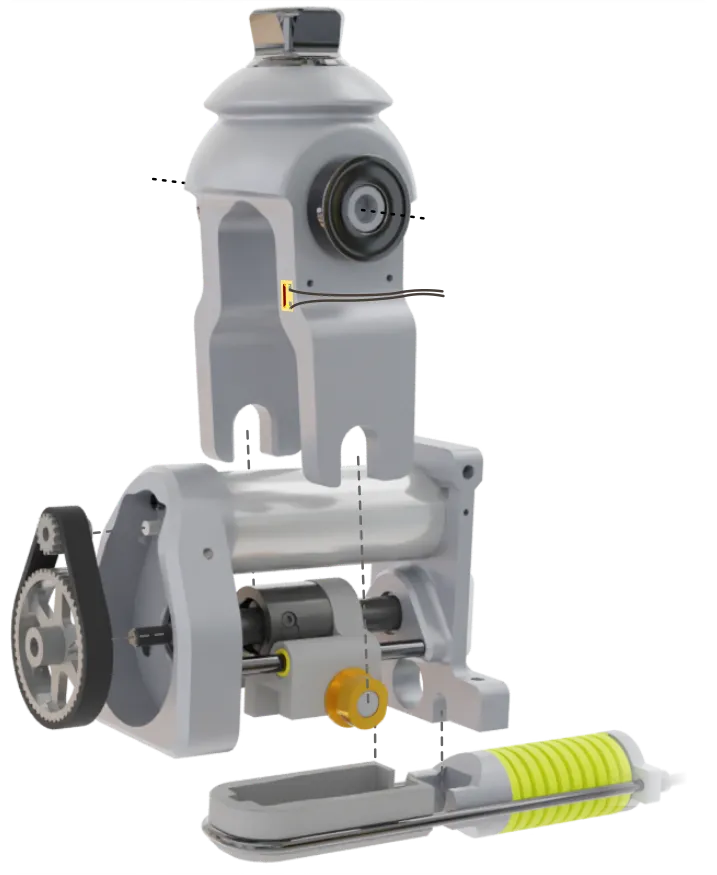
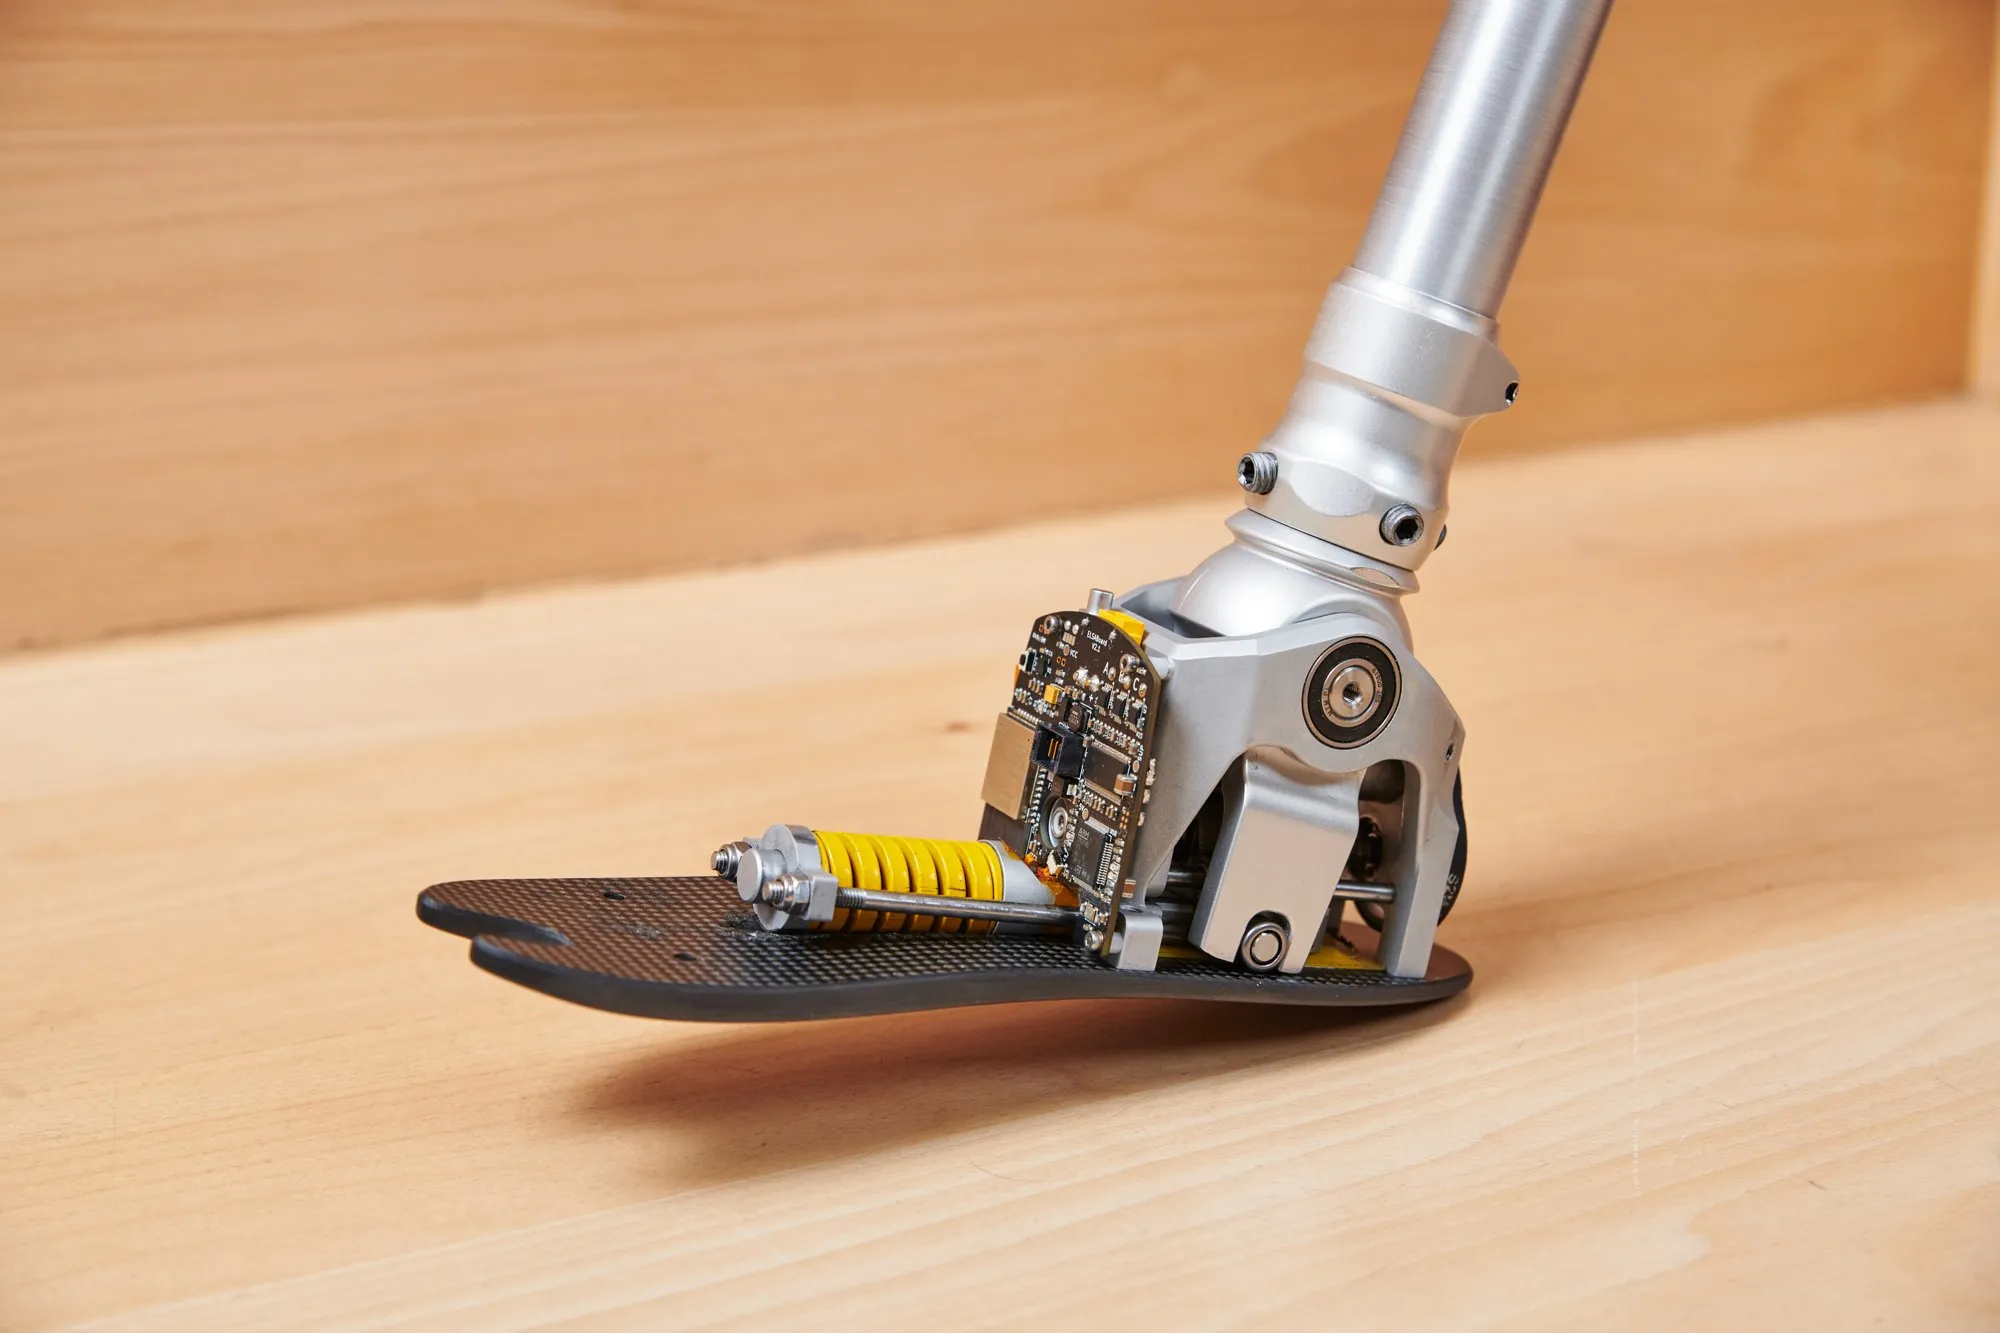
Tableau de bord dédié
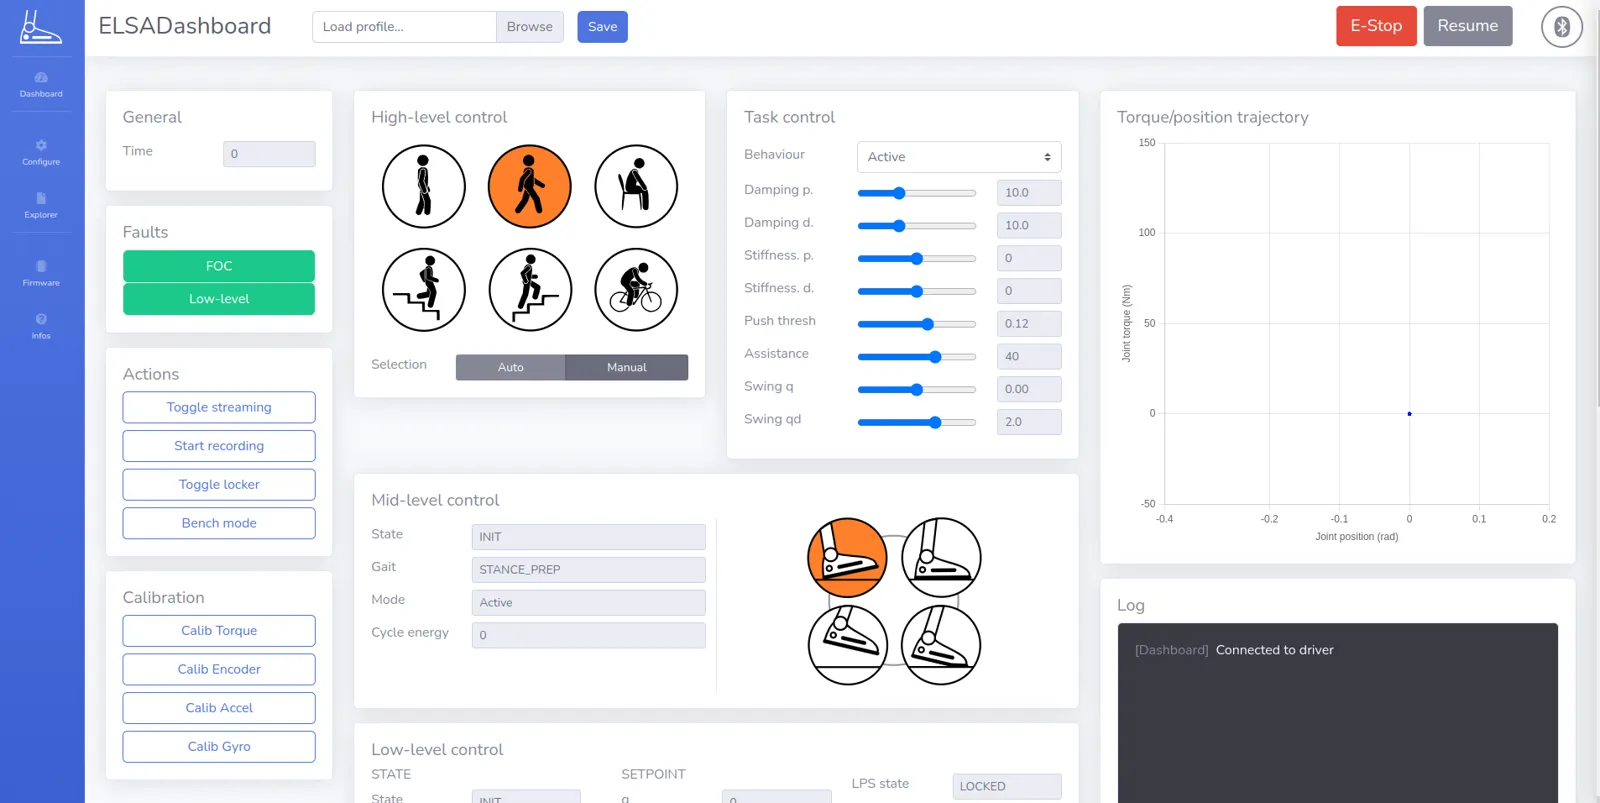
Pour interagir avec le dispositif, AlpineLab a également développé un tableau de bord dédié qui se connecte à la prothèse par Bluetooth. Il permet aux cliniciens et aux ingénieurs de :
- choisir le mode d’activité (debout, marche, assis, escaliers, vélo), automatiquement ou manuellement
- régler la commande en direct, par exemple raideur, amortissement, seuil de propulsion et niveau d’assistance, et enregistrer les réglages sous forme de profils utilisateur
- suivre en temps réel la phase de marche et l’état de la commande, avec un graphique couple/position en direct
- diffuser et enregistrer les données pour analyse
- étalonner le capteur de couple, le codeur et les capteurs inertiels
- surveiller les défauts et arrêter instantanément le dispositif par un arrêt d’urgence
Résultat
ELSA délivre 150 Nm de couple à la cheville pour un poids total de 1,2 kg, le tout dans le volume d’un pied. La conception a été menée jusqu’à la production en petite série.
Publication
La conception et la validation d’ELSA sont publiées dans IEEE Transactions on Robotics :
F. Heremans, J. Evrard, D. Langlois and R. Ronsse, “ELSA: A Foot-Size Powered Prosthesis Reproducing Ankle Dynamics During Various Locomotion Tasks,” IEEE Transactions on Robotics, vol. 41, pp. 415–429, 2025. doi:10.1109/TRO.2024.3508314
Un défi mécatronique ?
Parlez-nous de votre projet. Nous signons volontiers un accord de confidentialité avant toute discussion technique.